四節リンク機構と強化学習で悪路走破性と高速移動を両立する次世代ロボットプラットフォーム
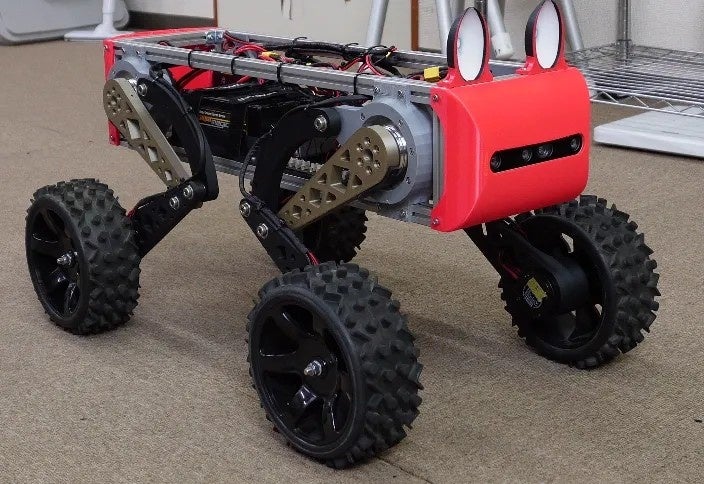
AT-FOX
株式会社アトラックラボ(埼玉県入間郡三芳町藤久保16-37 代表取締役 伊豆智幸)は、車輪と脚を融合したフィールドロボット「AT-FOX」を開発しました。
AT-FOXは、四節リンク機構による伸縮脚と脚先に配置した車輪を組み合わせた独自の移動機構を採用し、平坦路では高速・高効率な車輪走行、不整地では脚のストロークによる高い走破性能を発揮します。
さらに、自社開発のAI自律制御システム「AT-SYNAPSE」とNVIDIA Isaac Simによるデジタルツイン環境を活用し、強化学習による姿勢制御やアクティブサスペンション制御の高度化を進めています。車輪と脚、AIを融合した新しいロボットプラットフォームとして、森林、建設現場、災害現場、インフラ点検、農業など、人が立ち入りにくい現場での活用を目指します。
開発の背景
近年、人手不足の深刻化やインフラの老朽化、災害対応の高度化を背景に、フィールドロボットへの期待が急速に高まっています。
一方で、従来の車輪型ロボットは高速かつ効率的に移動できる反面、段差や岩場、ぬかるみなどの悪路では走破性能に限界があります。逆に脚型ロボットは高い走破性能を持つものの、構造が複雑で消費電力が大きく、移動効率が課題となっています。
アトラックラボは、この両者の長所を融合することで、現場で本当に使えるフィールドロボットを実現するため、AT-FOXの開発を進めています。
AT-FOXの特長
四節リンク機構によるシンプルな伸縮脚
AT-FOXは、四節リンク機構を採用した1自由度の伸縮脚を搭載しています。
1つのダイレクトドライブアクチュエータで脚を上下に伸縮させるシンプルな構造とすることで、高い信頼性と保守性を確保しながら、車高調整や段差踏破、姿勢制御を実現します。
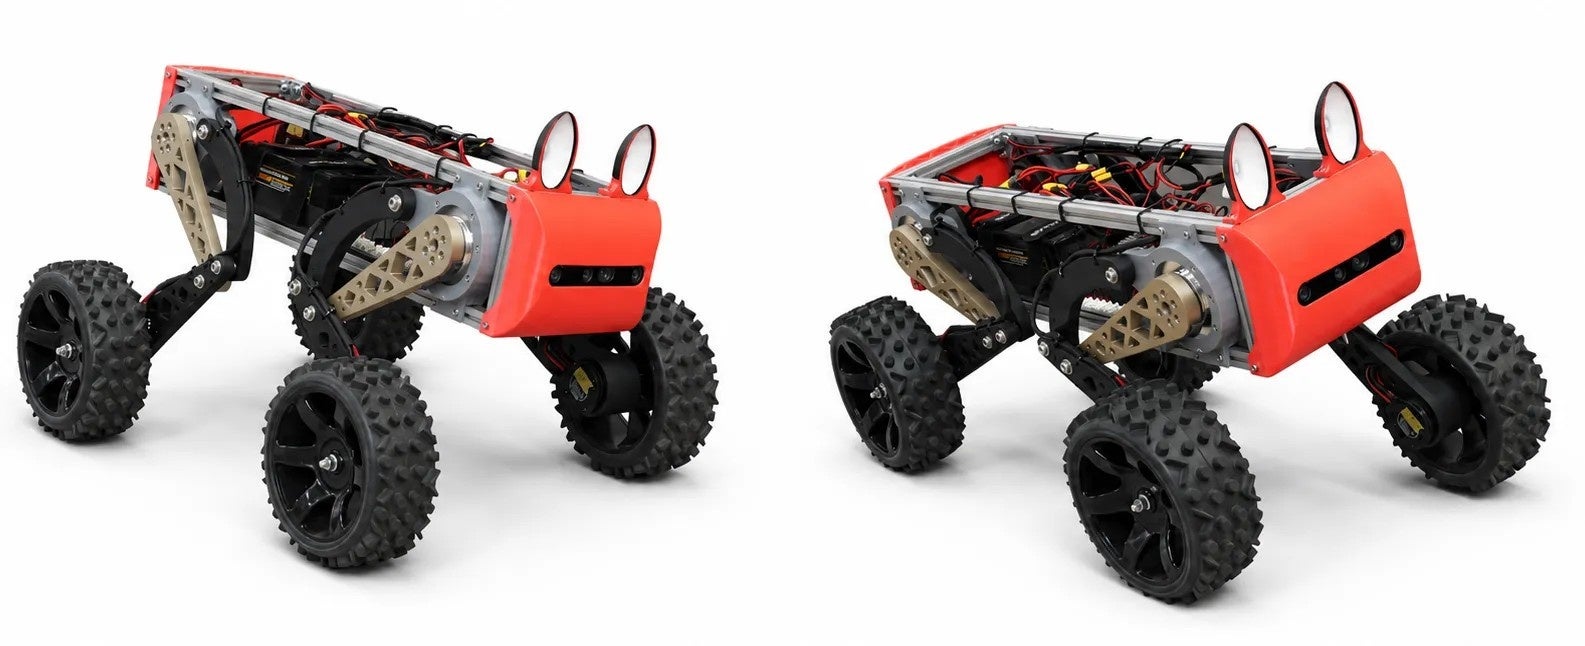
ロール動作
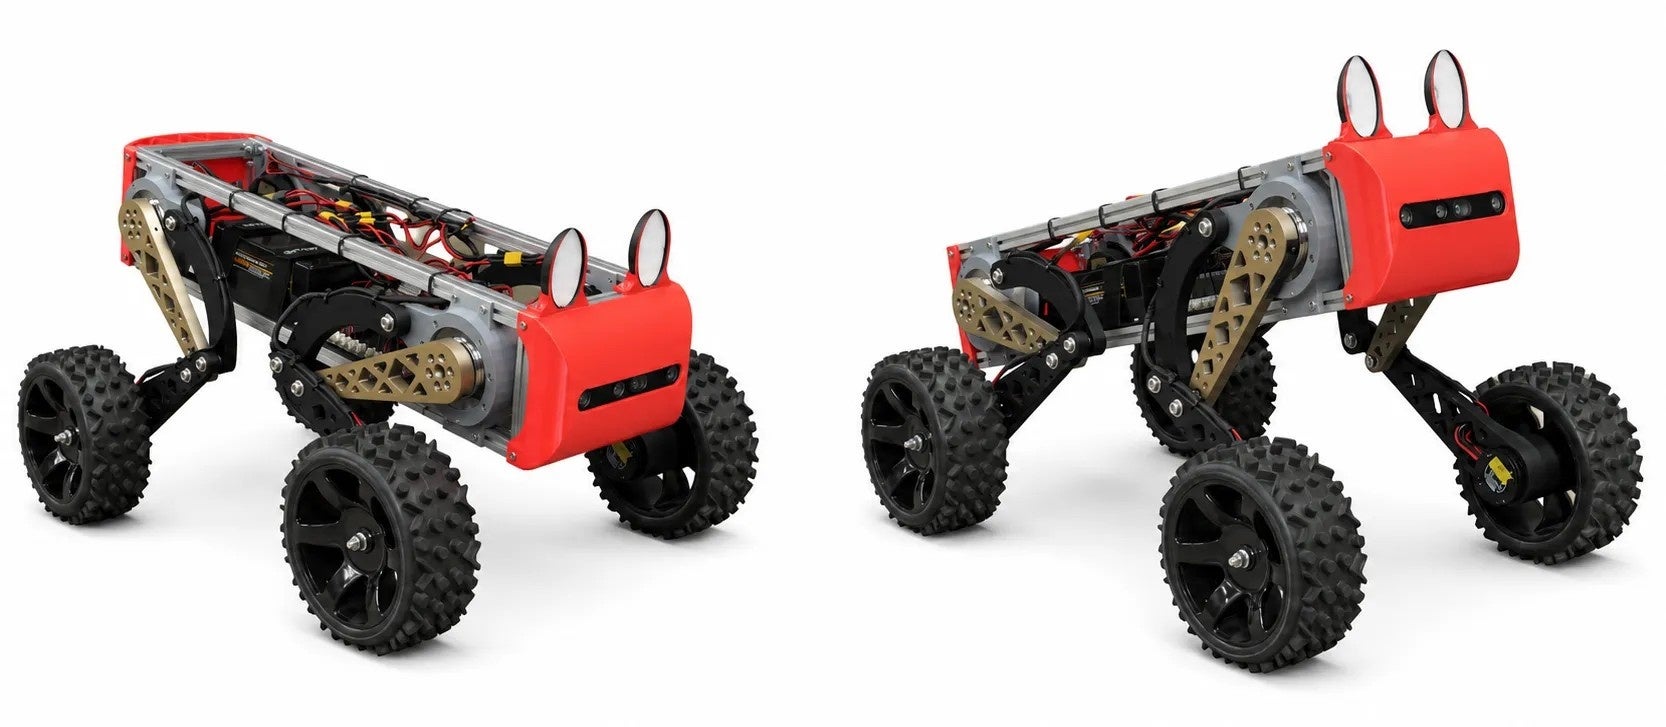
ピッチ動作
車輪と脚を融合したハイブリッド移動
4本すべての脚先に独立した車輪モーターを搭載しています。
平坦な場所では車輪による高速・高効率な移動を行い、不整地では脚を積極的に活用することで、高い接地性と走破性能を発揮します。
車輪と脚を組み合わせることで、多様な地形への対応を可能にします。
ダイレクトドライブアクチュエータを採用
脚部にはバックドライバビリティに優れたダイレクトドライブアクチュエータを採用しています。
衝撃吸収性能と滑らかな姿勢制御を両立し、不整地でも安定した走行性能を実現します。
多彩なモーション
AT-FOXは、
- ロール・ピッチ姿勢制御
- 車高調整
- 段差踏破
- ジャンプ
- その場トロット
- 自己姿勢バランス制御
など、多彩な動作を実現します。
ROS 2ベースの制御アーキテクチャ
リアルタイム制御には、ESP32-S3を搭載した独自制御基板「AT_ZMOAB_ROSボード」を採用しています。
上位制御にはRaspberry Pi 5またはNVIDIA Jetson Orin Nanoを採用し、ROS 2ベースのアーキテクチャにより、高い拡張性とリアルタイム性能を実現しています。
強化学習による姿勢制御・アクティブサスペンション制御
AT-FOXでは、自社開発のAI自律制御システム「AT-SYNAPSE」と連携し、強化学習(Reinforcement Learning)による姿勢制御およびアクティブサスペンション制御の研究開発を進めています。
NVIDIA Isaac Simによるデジタルツイン環境で膨大なシミュレーションを実施し、段差や傾斜、凹凸路面などさまざまな環境における最適な脚制御や姿勢制御を学習します。
学習した成果を実機へ展開することで、多様な環境へ適応するフィールドロボットの実現を目指しています。
想定する活用分野
AT-FOXは、以下のような幅広い用途を想定しています。
- 災害対応・被災地調査
- インフラ点検
- 建設現場での巡回・点検
- 林業・農業分野
- 防災・警備
- 大学・研究機関での研究開発プラットフォーム
今後はAT-SYNAPSEとの連携により、画像認識、音声対話、自律走行、遠隔操作などの機能拡張も進め、より高度なフィールドロボットへの発展を目指します。
代表取締役 伊豆智幸 コメント
「AT-FOXは、脚と車輪、それぞれの得意分野を組み合わせることで、悪路走破性と移動効率を無理なく両立できると考えて開発したフィールドロボットです。これまでロボットの導入が難しかった現場での活躍を目指しています。
さらに、自社開発のAI自律制御システム『AT-SYNAPSE』と組み合わせることで、強化学習を活用したアクティブサスペンション制御や姿勢制御の高度化を進めています。NVIDIA Isaac Simによるデジタルツイン環境で学習した成果を実機へ展開し、環境に応じてより賢く適応するフィールドロボットの実現を目指します。
AT-FOXは、フィールドロボットが本当に活躍できる現場を広げるための挑戦です。アトラックラボは、AIとロボティクスの融合により、社会課題の解決に貢献するフィールドロボットの開発を進めてまいります。」
株式会社アトラックラボについて
株式会社アトラックラボは、ドローン(UAV)、無人車両(UGV)、無人船舶(USV)の開発をはじめ、電子回路設計、制御システム開発、ROS 2システム開発を手掛けるロボティクス企業です。
ハードウェアからソフトウェア、AI、自律制御まで一貫して開発し、実用性を重視したロボットシステムの社会実装を推進しています。
会社概要
- 会社名:株式会社アトラックラボ
- 代表者:代表取締役 伊豆 智幸
- 所在地:〒354-0041 埼玉県入間郡三芳町藤久保16-37
事業内容
- ドローン(UAV)の開発
- 無人車両(UGV)の開発
- 無人船舶(USV)の開発
- ロボットシステムインテグレーション
- 電子回路設計
- 制御システム開発
- ROS 2システム開発
本記事は、株式会社アトラックラボが2026年7月24日に発表したプレスリリースを原文のまま転載しています。
出典:PR TIMES掲載ページ
コメント